


Dalam lanskap transportasi modern yang berkembang pesat, permintaan akan akurasi pemosisian absolut tidak pernah setinggi ini. Ketika kendaraan beralih dari mesin tradisional yang dioperasikan manusia ke entitas otonom cerdas, margin kesalahan dalam navigasi telah menyusut dari meter ke sentimeter. Inti dari pergeseran teknologi ini adalah modul RTK GNSS untuk otomotif, komponen penting yang memanfaatkan teknologi Real-Time Kinematic (RTK) untuk memberikan presisi yang belum pernah terjadi sebelumnya. Tidak seperti penerima GPS standar yang mungkin memiliki rentang kesalahan beberapa meter, sistem berkemampuan RTK menggunakan data koreksi dari jaringan stasiun pangkalan untuk menghilangkan kesalahan atmosfer dan orbit. Tingkat akurasi ini bukan lagi kemewahan; ini adalah persyaratan mendasar untuk pengoperasian Sistem Bantuan Pengemudi Lanjutan (ADAS) yang aman dan platform mengemudi otonom sepenuhnya.
Mengintegrasikan modul RTK GNSS untuk otomotif ke dalam arsitektur kendaraan melibatkan lebih dari sekadar memilih sensor berkualitas tinggi. ini membutuhkan pemahaman mendalam tentang dukungan multi-konstelasi, mitigasi interferensi sinyal, dan fusi data satelit yang mulus dengan sensor onboard lainnya seperti IMU (Inersial Measurement Units). Untuk insinyur otomotif dan pemasok Tier 1, tujuannya adalah untuk menciptakan mesin pemosisian yang tidak hanya presisi tetapi juga cukup kuat untuk menangani "ngarai perkotaan", terowongan, dan dedaunan tebal. Panduan ini mengeksplorasi seluk-beluk teknis, strategi integrasi, dan solusi terdepan di industri yang menentukan masa depan pelokalan otomotif.
Peran Modul RTK GNSS untuk Otomotif dalam Mobilitas Modern
Fungsi utama modul RTK GNSS untuk otomotif adalah untuk menyediakan pemosisian tingkat jalur. Di lingkungan jalan raya, kendaraan harus tahu persis jalur mana yang ditempatinya untuk melakukan perubahan jalur yang aman atau untuk menavigasi persimpangan yang kompleks. Modul GNSS tradisional sering kesulitan dengan identifikasi jalur karena akurasinya kira-kira 3 hingga 5 meter. Dengan memanfaatkan teknologi RTK, kesalahan berkurang menjadi kurang dari 10 sentimeter, memungkinkan logika kontrol kendaraan untuk membuat keputusan berdasarkan data spasial real-time dan fidelitas tinggi. Ini sangat penting untuk sistem otonom Level 2+ dan Level 3 di mana pengemudi mungkin tidak aktif mengemudi tetapi harus siap untuk campur tangan jika sistem mencapai batas operasionalnya.
Di luar navigasi sederhana, modul-modul ini memainkan peran penting dalam sistem transportasi cerdas kooperatif (C-ITS). Ketika kendaraan berkomunikasi satu sama lain (V2V) atau dengan infrastruktur (V2I), mereka harus membagikan koordinat yang tepat untuk mencegah tabrakan dan mengoptimalkan arus lalu lintas. Modul RTK GNSS untuk otomotif memastikan bahwa data yang dibagikan di seluruh jaringan dapat diandalkan. Selain itu, integrasi frekuensi multi-band (L1, L2, dan L5) dalam modul ini secara signifikan meningkatkan waktu konvergensi—waktu yang dibutuhkan sistem untuk mencapai status RTK "tetap"—sehingga cocok untuk dinamika perjalanan otomotif berkecepatan tinggi.
Yonghao menyadari bahwa industri otomotif menuntut ketersediaan dan keandalan yang tinggi. Modul kami dirancang untuk mempertahankan presisi tinggi bahkan di lingkungan yang menantang. Dengan mendukung semua konstelasi global utama, termasuk GPS, BDS, GLONASS, dan Galileo, perangkat keras kami memastikan bahwa selalu ada cukup satelit untuk mempertahankan perbaikan posisi yang stabil. Redundansi ini adalah tulang punggung aplikasi otomotif yang penting untuk keselamatan, memastikan bahwa sistem navigasi tetap menjadi sumber kebenaran tepercaya untuk komputer pusat kendaraan.
Rincian Teknis: Cara Kerja RTK Presisi Tinggi
Keajaiban teknis di balik modul RTK GNSS untuk otomotif terletak pada pemrosesan pengamatan fase pembawa daripada hanya pengukuran berbasis kode. Sementara GNSS standar menghitung jarak berdasarkan waktu yang dibutuhkan sinyal untuk melakukan perjalanan dari satelit ke penerima, RTK melihat fase gelombang pembawa sinyal. Karena panjang gelombang sinyal pembawa jauh lebih pendek daripada bit kode, pengukurannya secara inheren jauh lebih halus. Namun, metode ini memperkenalkan masalah "ambiguitas bilangan bulat", yang membutuhkan algoritme canggih untuk menyelesaikannya. Modul otomotif modern menggunakan algoritme perbaikan cepat untuk menyelesaikan ambiguitas ini dalam hitungan detik, bahkan saat kendaraan sedang bergerak.
Aspek teknis penting lainnya adalah penolakan sinyal multipath. Dalam konteks otomotif, sinyal sering memantul dari bangunan atau kendaraan lain sebelum mencapai antena. Hal ini dapat menyebabkan kesalahan pemosisian yang signifikan. Modul RTK canggih menggabungkan teknik mitigasi multipath, seperti korelator sempit dan desain antena khusus, untuk menyaring sinyal yang dipantulkan ini. Bagi pengembang, memilih modul yang mendukung pita frekuensi ganda atau tiga kali lipat sangat penting, karena sinyal tambahan ini memungkinkan modul untuk mengoreksi penundaan ionosfer, yang merupakan sumber kesalahan utama dalam sistem frekuensi tunggal.
Selain itu, integrasi teknologi Dead Reckoning (DR) dalam modul RTK merupakan pengubah permainan bagi sektor otomotif. Dengan menggabungkan modul RTK GNSS untuk otomotif dengan IMU onboard dan sensor kecepatan roda, sistem dapat terus memberikan posisi yang akurat bahkan ketika sinyal GNSS benar-benar terblokir, seperti di dalam terowongan atau garasi parkir bawah tanah. Output pemosisian "menyatu" ini memastikan lintasan yang berkelanjutan dan mulus untuk sistem navigasi kendaraan, mencegah lompatan tiba-tiba atau kehilangan layanan yang dapat menyebabkan manuver berbahaya.
Tantangan Integrasi dalam Desain Kendaraan dan Fusi Sensor
Mengintegrasikan modul RTK GNSS untuk otomotif ke dalam kendaraan modern bukannya tanpa rintangan. Salah satu tantangan utamanya adalah interferensi elektromagnetik (EMI). Kendaraan dikemas dengan komponen elektronik, mulai dari baterai tegangan tinggi di EV hingga sistem infotainment yang kompleks, yang semuanya dapat memancarkan kebisingan yang mengganggu sinyal satelit yang lemah. Insinyur harus memastikan pelindung dan perutean sinyal yang tepat untuk menjaga integritas data GNSS. Selain itu, penempatan antena sangat penting. Antena otomotif harus memiliki pandangan langit yang jelas sambil terintegrasi secara estetis ke dalam bodi kendaraan, sering tersembunyi di dalam "sirip hiu" atau diintegrasikan ke dalam struktur atap.
Latensi data adalah faktor penting lainnya. Untuk kendaraan yang melaju dengan kecepatan 120 km/jam, penundaan hanya 100 milidetik dalam data posisi menghasilkan ketidakpastian lebih dari 3 meter. Oleh karena itu, modul RTK harus memiliki kecepatan pembaruan yang tinggi (seringkali 10Hz hingga 20Hz) dan pemrosesan latensi rendah untuk memastikan sistem kontrol kendaraan bekerja berdasarkan informasi saat ini. Ini membutuhkan prosesor berkinerja tinggi dalam modul GNSS dan protokol komunikasi yang efisien seperti bus CAN atau Ethernet Otomotif untuk mengirimkan data ke Unit Kontrol Elektronik (ECU) kendaraan.
Akhirnya, "Mil Terakhir" integrasi melibatkan tumpukan perangkat lunak. NMEA mentah atau data biner dari modul RTK GNSS untuk otomotif harus ditafsirkan dan digunakan oleh algoritme ADAS. Ini melibatkan transformasi koordinat, sinkronisasi waktu dengan sensor lain seperti LiDAR dan kamera, dan penerapan monitor keselamatan. Yonghao menyediakan dokumentasi dan dukungan teknis yang ekstensif untuk membantu pengembang otomotif mengatasi tantangan integrasi ini, memastikan jalur yang lancar dari pembuatan prototipe ke produksi massal.
Yonghao: Mitra Anda untuk Solusi Otomotif RTK Profesional
Di Yonghao, kami mengkhususkan diri dalam solusi navigasi satelit presisi tinggi yang disesuaikan untuk industri yang paling menuntut. Keahlian kami dalam mengembangkan modul RTK GNSS untuk otomotif memungkinkan kami menawarkan produk yang memenuhi standar ketat rantai pasokan otomotif. Kami memahami bahwa setiap proyek kendaraan memiliki persyaratan unik, itulah sebabnya kami menawarkan modul siap pakai dan layanan teknik yang disesuaikan agar sesuai dengan ekosistem perangkat keras dan perangkat lunak spesifik Anda.
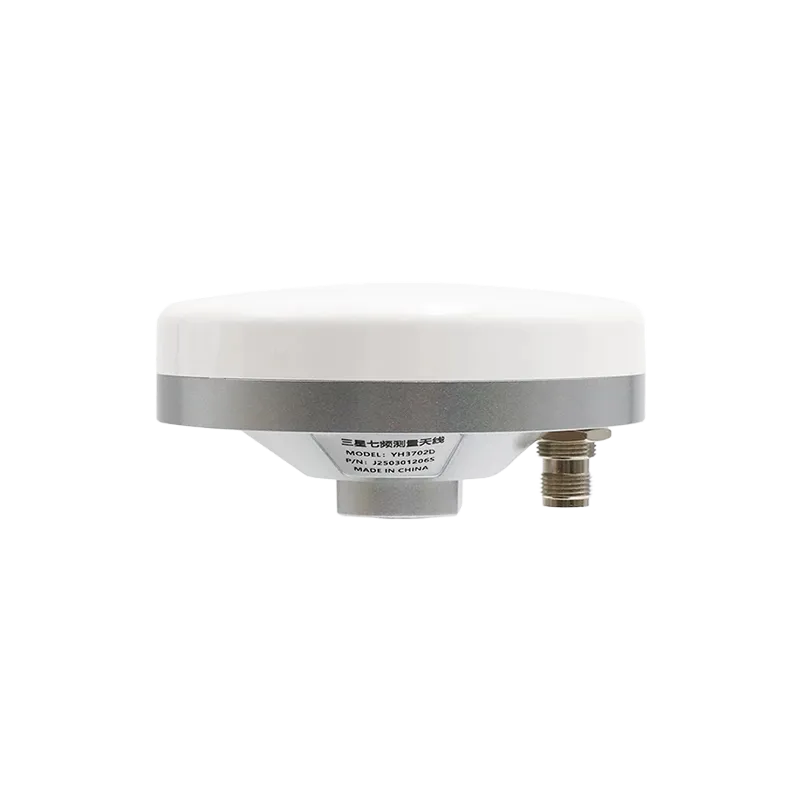
Jajaran produk kami mencakup YHRTK-982 yang sangat terkenal, modul multi-frekuensi, multi-konstelasi yang memberikan akurasi tingkat sentimeter dan kemampuan heading antena ganda. Untuk pengembang yang mencari kompatibilitas standar industri, solusi berbasis ZED-F9P kami menawarkan rekam jejak kinerja yang terbukti dalam platform otonom. Kami juga menyediakan antena RTK GNSS berkinerja tinggi yang dirancang khusus untuk bertahan dalam kondisi lingkungan yang keras dari penggunaan otomotif, termasuk suhu dan getaran ekstrem.
Memilih Yonghao berarti lebih dari sekadar membeli komponen; Ini berarti mendapatkan akses ke keahlian teknis kami yang mendalam dalam penyesuaian produk dan sistem satelit navigasi global. Kami berkomitmen untuk mendorong batas-batas apa yang mungkin dalam pemosisian otomotif, membantu klien kami membangun kendaraan yang lebih aman, lebih efisien, dan lebih otonom. Untuk informasi lebih lanjut tentang rangkaian lengkap perangkat keras presisi tinggi kami, kunjungi katalog modul RTK GNSS kami.
Manfaat nyata dari modul otomotif presisi tinggi
-
Peningkatan Keselamatan Penumpang: Dengan menyediakan posisi tingkat jalur yang andal, modul RTK GNSS untuk otomotif secara signifikan mengurangi risiko kecelakaan keberangkatan jalur dan meningkatkan keandalan sistem penghindaran tabrakan.
-
Efisiensi Operasional: Untuk armada komersial dan logistik, pemosisian presisi tinggi memungkinkan pengoptimalan rute yang lebih baik dan manajemen halaman otomatis, yang mengarah pada pengurangan konsumsi bahan bakar dan waktu penyelesaian yang lebih cepat.
-
Bukti Masa Depan: Saat kota pintar dan infrastruktur V2X diluncurkan, kendaraan yang dilengkapi dengan modul RTK presisi tinggi akan siap untuk diintegrasikan dengan sistem manajemen lalu lintas generasi berikutnya dengan mulus.
Kesimpulan
Integrasi modul RTK GNSS untuk otomotif merupakan langkah transformatif bagi industri kendaraan. Ini menjembatani kesenjangan antara navigasi dasar dan persyaratan yang tepat dari sistem otonom modern. Dengan memahami fondasi teknis dan mengatasi tantangan integrasi secara langsung, produsen dapat memberikan pengalaman berkendara yang lebih aman dan lebih canggih. Seiring dengan kemajuan teknologi, sinergi antara GNSS, IMU, dan layanan koreksi hanya akan tumbuh lebih kuat, menjadikan presisi tingkat sentimeter sebagai standar untuk setiap kendaraan di jalan.
Siap untuk meningkatkan sistem navigasi otomotif Anda?
Hubungi Pakar Yonghao Hari IniPertanyaan yang Sering Diajukan
Q1: Apa keuntungan utama menggunakan modul RTK GNSS untuk otomotif dibandingkan GPS standar?
Keuntungan utamanya adalah lompatan dari tingkat meter ke akurasi tingkat sentimeter. Hal ini memungkinkan navigasi tingkat jalur, yang penting untuk ADAS dan fitur mengemudi otonom yang tidak dapat didukung oleh GPS standar karena margin kesalahannya yang lebih tinggi.
Q2: Apakah modul RTK GNSS untuk otomotif bekerja di terowongan?
Dengan sendirinya, GNSS tidak dapat menerima sinyal di terowongan. Namun, modul otomotif profesional biasanya terintegrasi dengan sensor Inertial Dead Reckoning (IMU), memungkinkan sistem mempertahankan posisi yang akurat untuk waktu yang terbatas hingga sinyal satelit dipulihkan.
Q3: Berapa banyak satelit yang perlu diperbaiki oleh modul RTK GNSS untuk otomotif?
Untuk mencapai solusi RTK "tetap" presisi tinggi, modul biasanya perlu melacak setidaknya 6 hingga 8 satelit di beberapa konstelasi dengan kualitas sinyal yang baik dan menerima data koreksi dari stasiun pangkalan atau jaringan NTRIP.
Q4: Apakah modul Yonghao kompatibel dengan protokol otomotif yang ada?
Ya, modul kami mendukung protokol komunikasi standar seperti NMEA, UBX, dan dapat diintegrasikan ke dalam sistem bus CAN otomotif, membuatnya kompatibel dengan sebagian besar ECU kendaraan dan platform ADAS.
Q5: Layanan koreksi apa yang diperlukan untuk modul RTK GNSS untuk otomotif?
Modul RTK memerlukan data koreksi dalam format RTCM. Ini dapat disediakan oleh pemancar fisik lokal atau melalui koneksi seluler ke layanan RTK jaringan (NTRIP), yang memberikan koreksi berdasarkan perkiraan lokasi kendaraan.