


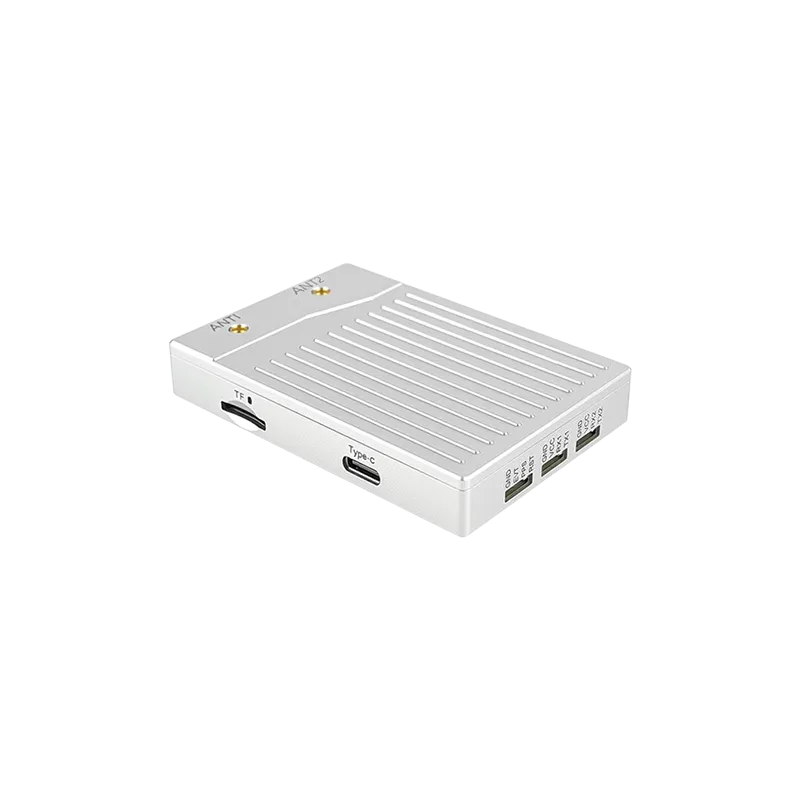
Panduan komprehensif tentang penerapan teknologi Kinematik Real-Time untuk sistem robot generasi berikutnya.
Pengantar Robotika Presisi Tinggi
Lanskap otomatisasi modern sedang mengalami perubahan radikal, didorong oleh tuntutan akurasi sub-desimeter dalam navigasi. Inti dari revolusi ini adalah penerima GNSS RTK untuk robotika, solusi perangkat keras khusus yang melampaui keterbatasan sistem pemosisian global tradisional. Solusi GNSS standar sering kali memberikan akurasi dalam beberapa meter, yang cukup untuk smartphone atau navigasi kendaraan umum. Namun, untuk mesin pemotong rumput otonom, robot pengiriman, atau traktor pertanian presisi, margin kesalahan bahkan setengah meter dapat menyebabkan kegagalan besar atau inefisiensi operasional yang signifikan.
Dengan memanfaatkan teknologi Real-Time Kinematic (RTK), ahli robotika dapat mencapai lokalisasi tingkat sentimeter. Ketepatan ini bukan sekadar kemewahan; Ini adalah persyaratan mendasar bagi robot yang harus berinteraksi dengan lingkungan yang kompleks, mengikuti jalur yang telah ditentukan sebelumnya dengan akurasi bedah, dan menjaga protokol keselamatan di area berpenduduk manusia. Dalam panduan ini, kami mengeksplorasi mekanika rumit, strategi implementasi, dan solusi kelas profesional yang memungkinkan pemosisian presisi tinggi untuk platform robot apa pun.
Mekanisme Teknologi RTK GNSS
Teknologi Kinematik Real-Time bekerja dengan menganalisis fase gelombang pembawa sinyal satelit, bukan hanya konten informasi sinyal. Untuk mencapai ini, penerima RTK GNSS untuk robotika membutuhkan dua komponen utama: stasiun pangkalan dan penjelajah. Stasiun pangkalan ditempatkan di lokasi yang diketahui dan disurvei. Ini memantau sinyal satelit dan menghitung kesalahan yang disebabkan oleh penundaan atmosfer dan variasi orbit. Koreksi ini kemudian ditransmisikan secara real-time ke modul "penjelajah" yang dipasang pada robot.
Penjelajah menggabungkan pengamatan satelitnya sendiri dengan data dari stasiun pangkalan untuk menyelesaikan ambiguitas bilangan bulat fase pembawa. Proses ini memungkinkan sistem untuk menentukan posisi relatif robot terhadap stasiun pangkalan dengan akurasi 1 hingga 2 sentimeter. Penerima modern sering mendukung beberapa konstelasi, termasuk GPS, GLONASS, Galileo, dan Beidou, memastikan bahwa bahkan di lingkungan yang menantang di mana beberapa satelit dikaburkan, robot mempertahankan integritas pemosisian tingkat tinggi.
Selain itu, integrasi pita multi-frekuensi (L1, L2, dan L5) telah secara signifikan mengurangi "waktu perbaikan pertama" (TTFF). Ini berarti robot dapat menginisialisasi status navigasi presisi tinggi mereka lebih cepat dari sebelumnya. Bagi pengembang profesional, memahami dinamika fase pembawa ini sangat penting saat memilih perangkat keras yang harus beroperasi dengan andal dalam berbagai kondisi ionosfer dan di lokasi geografis yang beragam.
Mengintegrasikan Penerima RTK ke dalam Platform Robot
Keberhasilan integrasi penerima RTK GNSS untuk robotika lebih dari sekadar mencolokkan modul. Ini melibatkan pertimbangan yang cermat terhadap antarmuka perangkat keras, protokol data, dan pemasangan fisik. Sebagian besar modul RTK profesional menggunakan protokol standar seperti NMEA 0183 untuk output posisi dan RTCM 3.x untuk input data koreksi. Pengembang harus memastikan bahwa pengontrol penerbangan atau komputer onboard mereka (seperti sistem berbasis ROS) dikonfigurasi untuk menangani aliran data frekuensi tinggi ini.
Interferensi elektromagnetik (EMI) adalah faktor penting lainnya. Robot sering dikemas dengan motor, prosesor berkecepatan tinggi, dan pemancar nirkabel, yang semuanya dapat menghasilkan kebisingan yang mengganggu sinyal satelit yang lemah. Menggunakan antena berpelindung berkualitas tinggi dan menempatkannya jauh dari sumber interferensi sangat penting. Banyak insinyur memilih modul terintegrasi yang menggabungkan antena dan penerima untuk meminimalkan kehilangan sinyal melalui kabel koaksial.
Latensi komunikasi antara pemancar dan penjelajah juga harus diminimalkan. Baik menggunakan tautan radio UHF atau NTRIP (Networked Transport of RTCM via Internet Protocol), penundaan dalam menerima data koreksi harus tetap di bawah 1-2 detik untuk mempertahankan status RTK "Tetap". Jika tautan terputus, penerima mungkin kembali ke status "Float", di mana akurasi menurun ke tingkat desimeter, berpotensi menghentikan operasi otonom robot.
Menavigasi Tantangan Lingkungan
Salah satu rintangan paling signifikan untuk penerima RTK GNSS untuk robotika adalah efek "ngarai perkotaan". Bangunan bertingkat tinggi, dedaunan lebat, dan struktur logam besar dapat memantulkan sinyal satelit, menciptakan interferensi multijalur. Hal ini mengakibatkan penerima menghitung posisi berdasarkan sinyal yang mengambil jalur yang lebih panjang, yang menyebabkan kesalahan. Untuk mengurangi hal ini, penerima canggih menggunakan algoritme penolakan multipath yang canggih dan memanfaatkan pelacakan "semua konstelasi" untuk memaksimalkan jumlah satelit yang terlihat.
Dalam skenario di mana sinyal GNSS benar-benar terblokir, seperti di dalam ruangan atau di bawah terowongan berat, sistem robot kelas atas sering menggunakan fusi sensor. Ini melibatkan penggabungan data RTK dengan Unit Pengukuran Inersia (IMU), odometri roda, atau LiDAR. Dengan menggunakan filter Kalman, robot dapat mempertahankan perkiraan posisinya yang akurat selama pemadaman GNSS singkat. Pendekatan hibrida ini memastikan bahwa data presisi tinggi yang disediakan oleh penerima RTK digunakan secara maksimal sambil mempertahankan mekanisme penggantian untuk kehilangan sinyal total.
Kondisi cuaca juga berperan. Sementara sinyal GNSS umumnya tahan terhadap hujan dan kabut, kondisi atmosfer yang ekstrem dapat memengaruhi propagasi sinyal melalui troposfer. Algoritme RTK modern dirancang untuk mengkompensasi variabel-variabel ini, tetapi pengguna harus menyadari bahwa kinerja paling stabil selalu dicapai dengan pemandangan langit yang jelas dan tidak terhalang.
Aplikasi Utama dalam Industri Modern
Penerapan penerima RTK GNSS untuk robotika mencakup berbagai industri berisiko tinggi. Dalam pertanian presisi, traktor otonom dan drone menggunakan RTK untuk menanam benih dan menerapkan pupuk dengan akurasi sentimeter, mengurangi limbah dan memaksimalkan hasil panen. Sistem ini dapat mengikuti jalur yang sama selama bertahun-tahun dengan penyimpangan hampir nol, prestasi yang mustahil dengan kemudi manual atau GPS standar.
Di ranah logistik dan pengiriman, robot pengiriman jarak jauh mengandalkan RTK untuk menavigasi trotoar sempit dan menjangkau pintu pelanggan tertentu tanpa bertabrakan dengan rintangan. Demikian pula, untuk survei dan konstruksi geodesi, penjelajah otonom dapat memetakan lokasi dan memeriksa keselarasan struktur dengan presisi kelas profesional, secara signifikan mengurangi biaya tenaga kerja dan waktu yang terkait dengan metode survei tradisional.
Selain itu, munculnya mesin pemotong rumput robot otonom telah membawa teknologi RTK ke pasar konsumen. Tidak seperti model lama yang membutuhkan kabel pembatas yang terkubur, mesin pemotong rumput berkemampuan RTK dapat diprogram melalui batas virtual, memungkinkan manajemen halaman yang fleksibel dan pola pemotongan yang sempurna. Transisi ini menunjukkan bagaimana perangkat keras GNSS presisi tinggi menjadi lebih mudah diakses dan kuat untuk aplikasi sehari-hari.
Mengapa Memilih Yonghao untuk Kebutuhan GNSS Robotika Anda
Di Yonghao, kami mengkhususkan diri dalam menyediakan solusi pemosisian mutakhir yang disesuaikan untuk proyek otonom yang paling menuntut. Keahlian kami dalam teknologi GNSS memungkinkan kami memproduksi perangkat keras berkinerja tinggi yang tahan terhadap kerasnya penggunaan industri. Baik Anda membangun drone riset skala kecil atau armada kendaraan otonom tugas berat, jajaran penerima RTK GNSS untuk robotika kami dirancang untuk memberikan akurasi tingkat sentimeter yang konsisten.
Portofolio produk kami mencakup modul kompatibel UM980 dan ZED-F9P yang terkenal, yang merupakan standar industri untuk pelokalan presisi tinggi. Modul-modul ini memiliki dukungan multi-band, multi-konstelasi, memastikan bahwa robot Anda mempertahankan perbaikan yang stabil bahkan di lingkungan yang menantang. Kami juga menawarkan antena RTK GNSS khusus yang memberikan penguatan unggul dan kemampuan penolakan multipath.
Keuntungan Yonghao terletak pada komitmen kami terhadap keandalan dan dukungan teknis. Kami memahami kompleksitas integrasi robotik, dan tim kami berdedikasi untuk menyediakan layanan dokumentasi dan penyesuaian yang diperlukan untuk membantu Anda sukses. Dari sistem anti-gangguan hingga modul antena terintegrasi, solusi kami dirancang untuk memberdayakan sistem otonom generasi berikutnya.
Pertanyaan yang Sering Diajukan
Q1: Bagaimana penerima RTK GNSS untuk robotika meningkatkan navigasi otonom?
Ini memberikan akurasi pemosisian tingkat sentimeter dengan menggunakan koreksi waktu nyata dari stasiun pangkalan, memungkinkan robot untuk mengikuti jalur yang tepat dan berinteraksi dengan aman dengan lingkungan mereka.
Q2: Bisakah saya menggunakan penerima RTK GNSS untuk robotika di daerah perkotaan?
Ya, meskipun kinerja tergantung pada visibilitas sinyal. Penerima multi-konstelasi modern dari Yonghao dirancang dengan penolakan multipath untuk menjaga stabilitas di lingkungan perkotaan.
Q3: Apa perbedaan antara status "Float" dan "Fixed" dalam penerima RTK GNSS untuk robotika?
Status "Tetap" berarti penerima telah menyelesaikan ambiguitas fase pembawa dan mencapai akurasi tingkat sentimeter, sedangkan "Float" menunjukkan sistem masih menghitung dan akurasinya biasanya dalam kisaran desimeter.
Q4: Apakah penerima RTK GNSS untuk robotika memerlukan koneksi internet yang konstan?
Jika Anda menggunakan NTRIP untuk koreksi, koneksi internet diperlukan. Atau, Anda dapat menggunakan pemancar lokal dengan tautan radio UHF untuk area tanpa jangkauan seluler.
Q5: Bagaimana cara memilih penerima RTK GNSS yang tepat untuk robotika untuk proyek saya?
Pertimbangkan faktor-faktor seperti jumlah konstelasi yang didukung, pita frekuensi (L1/L2/L5), konsumsi daya, kompatibilitas antarmuka, dan apakah Anda memerlukan antena terintegrasi.
Siap untuk Meningkatkan Presisi Robotika Anda?
Jelajahi rangkaian lengkap modul dan antena GNSS presisi tinggi Yonghao hari ini. Pakar kami siap membantu Anda menemukan solusi sempurna untuk aplikasi otonom Anda.